03 · Daily Special · Signal 2
二本の腕、一つの瓶
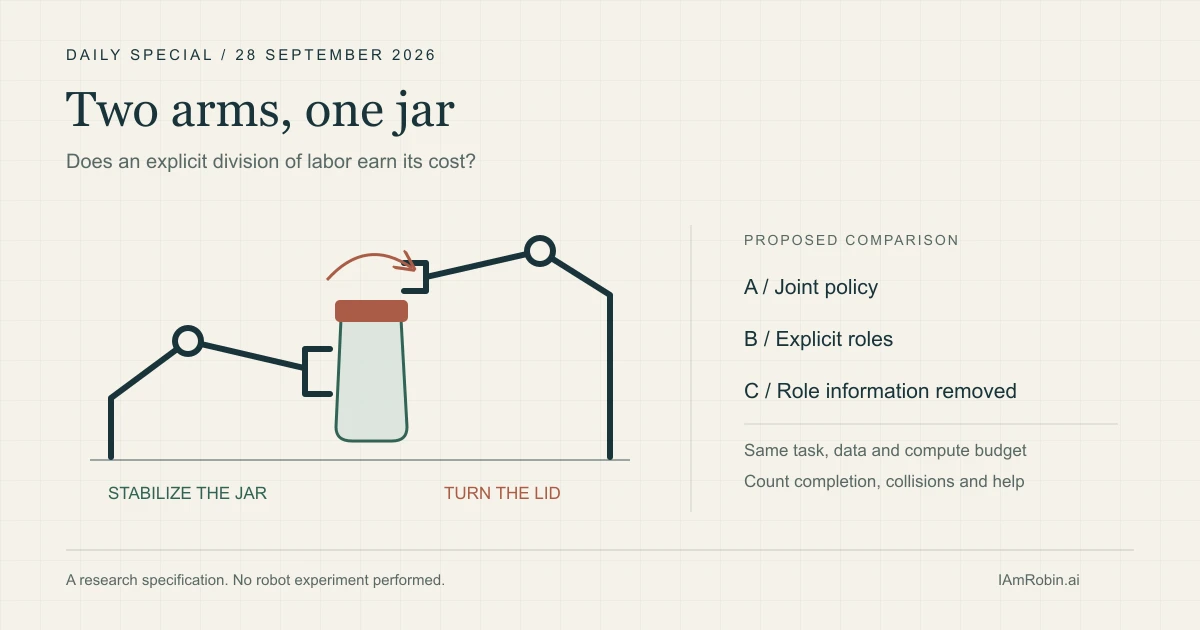
同じデータと計算予算で、瓶を開ける双腕の役割分担を比べる研究案。ロボット実験は未実施。
ロボットに瓶のふたを開けてもらう場面を想像してみる。片方のグリッパーが瓶を押さえ、もう片方がふたを回す。ところが両方が張り切って一緒に回れば、動きはぴったりそろっているのに、ふたは閉じたままかもしれない。
ここで役に立つのは分担だ。この小さな動作から、9月27日の IROS ワークショップが掲げた問いを具体的に考えられる。双腕ロボットの能力は、データやモデルを大きくすることでどこまで伸びるのか。協調の仕組みをあらかじめ設計することは、どこで効くのか。
プログラムは問いを示している。答えまでは示していない。ロボット文明を論じる前に、瓶を一つ用意して、公平に比べてみたい。
動かない腕も働いている
非対称な双腕作業では、一方が物体の状態を変え、他方がその変化を支える。瓶を押さえる腕はほとんど動かなくても仕事をしている。それぞれの腕が何回動いたかを数えても、この働きは捉えにくい。
CoRL 2024 で発表された VoxAct-B は、操作する腕と安定させる腕の役割を明示する。研究チームは言語とボクセルによる空間表現を使い、瓶や引き出しを開ける作業などを示している。学習する制御方策に分担の手掛かりを渡す、という発想が面白い。
ALOHA Unleashed は別の道筋を示す。より多くの実演データと Transformer を用いた拡散方策を組み合わせ、靴ひもを結ぶ、シャツを掛けるといった難しい作業を報告している。データとモデル設計の両方が含まれる手法だ。「規模の効果」だけで説明すると、材料を一つ落としてしまう。
どちらも調べる価値がある。ただし、論文の成功率を横に並べても、ここで知りたい優劣は分からない。課題もハードウェアも学習システムも違う。瓶とシャツはどちらも日用品だが、同じ試験問題ではない。
比較の基準にも両腕を使わせる
ACT は、観測から次の一動作だけでなく、一連の動作を予測する。これを出発点に、今回の比較案では両腕の状態を見て、両腕の動作をまとめて出力する方策を基準にしたい。「操作役」「安定役」というラベルがなくても、腕同士の関係を学ぶ余地がある。
この基準は大事だ。互いの情報を共有しない二つの方策を相手にすると、比較中に観測できる情報まで変わってしまう。性能差が出ても、役割の構造が効いたのか、情報共有が効いたのかを切り分けられない。
二つ目の条件では、同じ基本モデルに役割の表現を加える。実演データ、観測、動作の入出力は共通にする。三つ目では追加モジュールを残し、学習時も評価時も役割情報を一定のトークンに置き換える。このアブレーションでも優位性が残るなら、役割情報そのものに手柄を与えることはできない。
VoxAct-B は空間表現を含む複数の要素を変えている。ここで借りるのは役割分担という問いだ。手法全体の再現ではなく、元の研究がこの比較条件を採用したとも主張しない。
データも予算も瓶もそろえる
まずはシミュレーションで、瓶を倒さずにふたを外す一課題に絞る。ダウンロードできる比較仕様では、共通の実演100件、学習に使わない初期場面30件、各条件につき三つの学習シードを提案した。学習済みの各方策を同じ30場面で評価するため、各条件の予定試行数は90回になる。実験結果はまだない。
これは小規模な研究案であり、有用な差を検出できる件数だと保証するものではない。同じ場面を繰り返すため、90回が独立した90状況を意味するわけでもない。
「同じ計算量」には利用明細が要る。ハードウェア、アクセラレーターの利用時間上限、推論の遅延上限を事前に固定し、失敗した学習や調整も予算に含める。学習ステップ数が同じでも費用は違い得る。役割を決める外部サービスや追加ラベルも数えよう。片方だけに家庭教師を付けた比較にはしたくない。
こうした条件を実装上そろえられなければ、システム全体の比較として扱えばよい。ただし、差の原因を役割分担だけに求めることはできなくなる。
助けた回数も残す
グリッパーが滑り、人が瓶を少し動かした後で、ロボットがふたを開けたとする。瓶は開いた。人の助けも必要だった。その両方を結果に残したい。
| 指標 | 見えるようにしておくもの |
|---|---|
| 完了率 | 全予定試行のうち、人の助けなしで全工程を終えた割合 |
| 衝突 | 禁止された接触が起きた試行数。瓶やふたをつかむ正常な接触は先に区別する |
| 介入 | 停止、リセット、操作の引き継ぎと、それに要した人の時間 |
| 時間・計算量 | 成功時の所要時間と時間切れを併記し、学習・推論の費用も示す |
瓶に一切触れないロボットなら、衝突回避では優秀に見えるかもしれない。だから指標を並べて読む必要がある。時間切れを図から消して成功時の速さだけを示しても、全体の働きは分からない。
同じ予算で、人の助けなしの完了率が上がり、衝突や介入が悪化せず、役割情報を除くと優位性が失われる。その結果なら、この課題で役割を明示する価値があると考える。基準の方策が同じだけうまくできるなら、そちらを認めればいい。組織を複雑にしたこと自体に賞を贈る必要はない。
完成したのは比較仕様であり、ロボット実験は実施していない。今回読んだ資料は、この条件をそろえた比較への答えをまだ示していない。シミュレーションの結果が出ても、実機の信頼性は別に確かめる必要がある。今は一つの瓶で考えたい。片方の腕に「押さえて」と教える効果は、そのために加える設計に見合うだろうか。
出典と方法
公開された一次資料4件を、香港時間2026年9月28日に再確認した。ワークショップは現在の問いを、ACT、ALOHA Unleashed、VoxAct-B は以前の手法と著者による実演の報告を提供する。本稿はワークショップの結論や独立した追試結果を報告するものではない。比較設計、例、判断基準は本稿の分析である。