BUILD · Research → story
穩住瓶子的那隻手
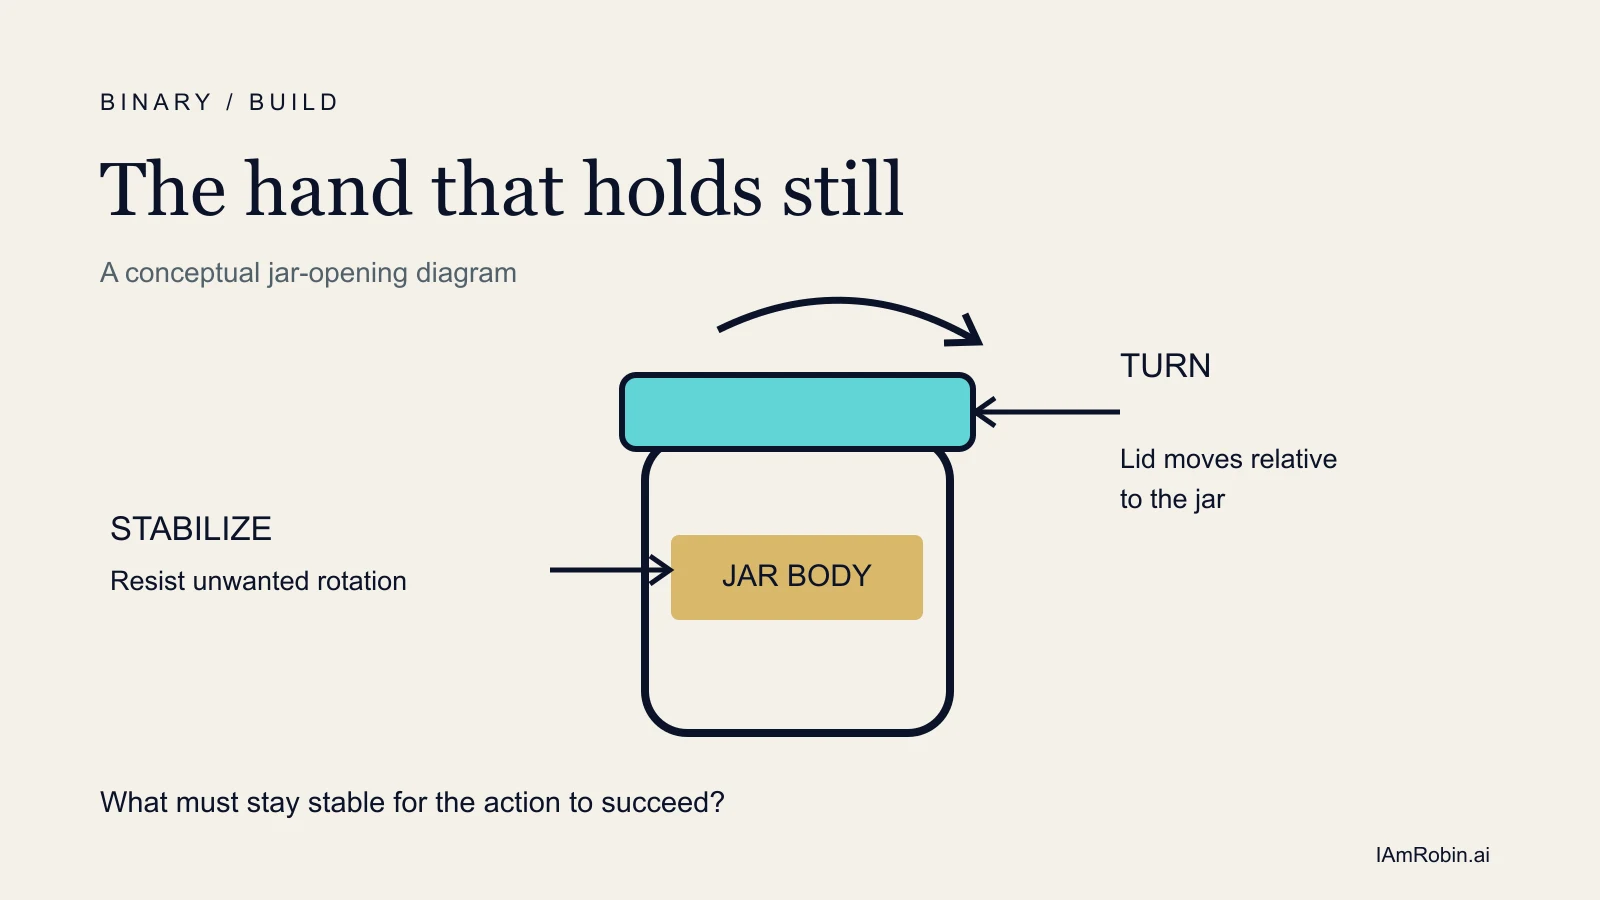
擰瓶蓋時,最不顯眼的動作,可能恰恰是整件事能成功的前提。
看一個人擰緊得發澀的瓶蓋。擰蓋子的手負責動作戲,另一隻手扶著瓶身,彷彿沒幹多少活。
讓第二隻手鬆開,劇情就變了。瓶身可能跟著蓋子一起轉。動靜不小,瓶子卻沒打開。
在這件事裡,有用的工作也包括阻止不該動的東西移動。對於想讓多個智能體協作的人,一個瓶子就是很好的小謎題。
給安靜的那隻手一份工作
發表於 CoRL 2024 的 VoxAct-B 明確區分了執行動作與保持穩定的機械臂。作者用兩隻機械臂示範了開瓶和開抽屜。方法中還包含語言、視覺語言模型和場景的體素表示。這些細節很重要:論文測試的是一整套方法,不能據此把改進單獨歸功於角色劃分。
協調也有另一條合理的路。RSS 2023 的 ACT 根據觀測預測連續的一段動作。共同控制雙臂的策略可以一起學習兩隻手的關係,並不等於兩個各自為政的腦袋搶一個瓶子。公平比較不能先讓基線忘掉自己的搭檔,再誇另一方會合作。
所以,值得問的問題比「結構能否戰勝規模」小得多:當聯合策略已經看到同樣的場景,明確的角色資訊還有沒有幫助?
一個可能讓設計者失望的測試
9 月 28 日的 Daily Special 提出了這樣的比較。實驗尚未執行。
設想同一個學習器的三個版本。A 聯合控制雙臂。B 加入資訊,標明哪隻手負責穩定、哪隻手負責動作。C 保留 B 新增的模組,但在訓練和評估時,都把有意義的角色輸入換成同一個固定標記。
C 是示範現場那個不太討喜的來賓。如果 B 看起來很厲害,C 卻同樣出色,功勞就還不能算在角色標籤頭上。改進可能來自新增模組的其他部分。如果 A 與 B 相當,那麼在這個任務和預算下,明確角色也可能沒有必要。
示範資料、觀測、評估場景和總資源上限都要對齊。分配角色的計算也要計入預算。否則,所謂「更會協調」,可能只是某一方多拿了資訊或算力。
失敗的嘗試也要留下。有人出手救場後才擰開的瓶子,屬於輔助完成。成功案例再快,也不能讓逾時案例消失。完成率、禁止的碰撞和人工介入應當並列展示,讓不方便的代價仍然看得見。
誰來穩住瓶身?
瓶子提出的是一個設計問題,並非 AI 團隊的通用配方。軟件流程中的類似角色,可能是在另一個元件修改草稿時,保留一份已核驗的輸入。但這樣的安排是否有效,需要自己的對照實驗;機器人結果不能代替證明。
這個問題倒是很適合帶走:為了讓眼前的動作成功,甚麼必須保持穩定?
在增加一個忙碌的參與者之前,先說清這份責任,再測試說清它是否真的改變結果。安靜的那隻手不該被忽略,也不該自動獲獎。它需要一個能看見「鬆手以後會怎樣」的測試。